ロボネット情報NO.10

秋の彼岸も過ぎ、「暑さ寒さも彼岸まで」と申しますが、まだまだ暑い日が続いております。
それでも朝夕には少しずつ秋の気配が感じられるようになってまいりました。
今回は、ロボットと周辺設備が合図を送り合う「I/O信号」についてご紹介します。
━━━━━━━━━━━━━━━━━━━━
★今月のワンカット
━━━━━━━━━━━━━━━━━━━━
💬 現場のひとこと
「ロボットと工作機械は、
どうやってタイミングを合わせるのでしょうか?」
製造現場の自動化では、
「加工が終わったらロボットを動かす」
「ワークが到着したらコンベアを止める」
といった設備同士の連携が必要です。
この連携に使われる代表的な仕組みが、
「I/O信号」です。
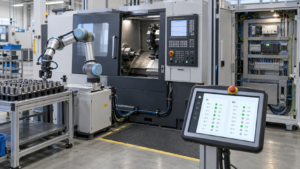
【イメージ写真】
🔧 事務局メモ
I/O信号を使うことで、
「加工が終わりました」
「扉が開きました」
「ワークをつかみました」
「次の加工を始めてください」
といった情報を、設備同士でやり取りできます。
■ I/O信号とは?
I/Oとは、
Input(入力)と
Output(出力)の略です。
ロボット側から見た場合、
設備やセンサーから受け取る信号が「入力」、
ロボットから設備へ送る信号が「出力」です。
デジタル信号の場合は、
・DI:デジタル入力
・DO:デジタル出力
と呼ばれます。
例えば、
・「加工完了」の信号を受け取る
・「ワーク到着」の信号を受け取る
・「扉を開けてください」という信号を送る
・「加工を開始してください」という信号を送る
といった場面で活用されています。
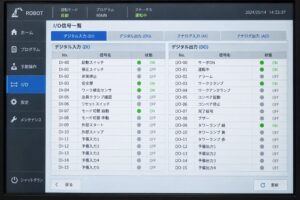
【イメージ写真】
■ 工作機械とロボットの「会話」
工作機械へのワーク投入・取出しでは、
次のように信号をやり取りします。
① 工作機械から「加工完了」
② ロボットから「扉開指令」
③ 工作機械から「扉開完了」
④ ロボットが加工済みワークを取り出す
⑤ ロボットが次のワークを投入
⑥ ロボットから「投入完了」
⑦ 工作機械が扉を閉じ、加工を開始
一つひとつの信号は、
ONとOFFによるシンプルな合図です。
これらを決められた順番で確認することで、
ロボットと工作機械を連携させることができます。
■ 導入前に確認したいポイント
I/O信号を使うためには、
事前に次の点を確認します。
・必要な入力・出力の点数
・信号を送る設備と受け取る設備
・電圧やNPN・PNPなどの電気仕様
・信号を受け取った後の動作
・信号が来なかった場合の停止方法
必要な信号を一覧表にまとめておくことで、
配線やプログラムの手戻りを減らすことができます。
なお、非常停止や安全扉など、
人の安全に関係する信号については、
一般的なI/Oとは別に安全回路として設計する必要があります。
🟦 今月のキーワード
「インターロック」
インターロックとは、
決められた条件がそろわなければ、
次の動作へ進まないようにする仕組みです。
例えば、
「加工が終了している」
「主軸が停止している」
「扉が完全に開いている」
という条件を確認してから、
ロボットが工作機械の中へ入ります。
設備同士の干渉や誤動作を防ぐための
大切な仕組みです。
━━━━━━━━━━━━━━━━━━━━
★事務局より
━━━━━━━━━━━━━━━━━━━━
事務局の東出です。
ロボットの導入では、
本体の可搬重量や動作範囲だけでなく、
工作機械、ハンド、センサー、コンベアなどとの
信号連携も重要です。
特に既存設備へロボットを追加する場合は、
「設備からどのような信号を取り出せるか」
「外部から加工開始や扉の開閉を指示できるか」
「必要なI/O点数が足りているか」
を事前に確認する必要があります。
「ロボットと工作機械をどうつなげばよいか分からない」
「必要なI/O信号を整理したい」
「既存設備を自動化できるか確認したい」
このようなお悩みがありましたら、
ぜひお気軽にご相談ください。
今後の予定
10月22日 総会・講演会
(ご講演:FANUC様)
最新ファナックロボットによる自動化
―ファナックロボットによる様々なアプリケーション
11月19日 川崎重工業
西神戸ロボットショールーム見学会
季節の変わり目となりますので、
引き続き体調管理にお気をつけてお過ごしください。
今後とも、
みえ・ロボット推進ネットワークをよろしくお願いいたします。
▼みえロボネット公式サイト