ロボネット情報NO.11

朝晩は涼しくなり、秋の深まりを感じる頃となりました。
前回は、ロボットや周辺設備が信号をやり取りする「I/O」を取り上げました。
今回は、その信号を使って相手の状態を確認し、動作をつなぐ「ハンドシェイク」に
ついてご紹介します。
━━━━━━━━━━━━━━━━━━━━
★今月のワンカット
━━━━━━━━━━━━━━━━━━━━
💬 現場のひとこと
「運転準備はできているのに、ロボットが動かない…
何の信号を待っているんでしょう?」
ロボットにも周辺設備にも、異常は表示されていない。
それでも、一連の作業が進まないことがあります。
こんなとき、確認したいのが「動作に必要な条件」と
「信号をやり取りする順番」です。
🔧 事務局メモ
I/Oは、ロボットや周辺設備が信号を入力・出力するための
インターフェースです。
ただし、信号を接続するだけでは、
設備同士が意図した順番で動くとは限りません。
「作業をお願いします」
「作業が終わりました」
「完了を確認しました」
このように、要求に対して相手の応答を確認しながら処理を進める仕組みを
「ハンドシェイク」と呼びます。
■ 信号は「出す条件」と「戻す条件」をセットで
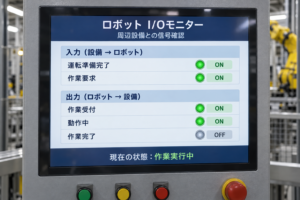
ここでは、周辺設備からロボットへ作業を依頼する例を考えます。
説明を簡単にするため、運転準備などの必要条件がそろい、
最初は「作業要求」「作業完了」がともにOFFになっているものとします。
|
|
周辺設備 |
ロボット |
|
① |
「作業要求」をONにする |
要求を確認する |
|
② |
完了を待つ |
作業を実行する |
|
③ |
完了を確認する |
作業終了後、「作業完了」をONにする |
|
④ |
「作業要求」をOFFにする |
要求がOFFになったことを確認する |
|
⑤ |
完了がOFFになったことを確認する |
「作業完了」をOFFにする |
この例では、要求と完了がともにOFFになり、一回分の信号のやり取りが終了します。
大切なのは、信号をONにする条件だけでなく、OFFに戻す条件も決めておくことです。
※これは説明用の一例です。信号名や動作順序は、設備の仕様によって異なります。
実際には、受付・動作中・異常などの信号や、再実行を防ぐ処理も含めて設計します。
■ 完了信号を「一瞬だけ」出すと?
作業が終わったとき、完了信号を短時間だけONにする方法では、
相手がその信号を捉えられない場合があります。
信号を検出できるかどうかは、入力の確認周期や入力フィルタ、
通信の更新周期などに左右されます。
先ほどの例では、ロボットは「作業要求」がOFFになるまで「作業完了」を保持します。
相手の応答を確認してから信号を戻すことで、やり取りを成立させる考え方です。
短い信号を取り込む専用機能もありますが、
使用する機器の仕様に合わせた検討が必要です。
■ 止まったときは「どの段階か」を見る
設備が進まなくなったときは、信号のON/OFFだけでなく、
処理がどこまで進んでいるかを確認します。
例えば、
・作業要求を出したが、ロボットが受け付けていない
・作業は始まったが、完了信号が返ってこない
・完了信号は出ているが、要求信号がOFFにならない
・両方の設備が、互いの信号を待っている
といった状態が考えられます。
設計時には、待ち時間の上限を設け、超過した場合に何を表示し、
どのように停止・復旧するかも決めておきます。
また、途中停止後に信号だけを初期状態へ戻すと、
実際のワーク位置や作業の進み具合と食い違う場合があります。
再開時は、信号の状態と実際の設備の状態を照合することが大切です。
🟦 今月のキーワード
「ハンドシェイク」と「インターロック」
ハンドシェイクは、要求と応答をやり取りし、処理を進めるための仕組みです。
インターロックは、必要な条件がそろわないと動作できないようにする仕組みです。
例えば、搬送作業では、
・搬送要求に対して完了を返す → ハンドシェイク
・受け入れ先の準備が整うまで搬送を許可しない → インターロック
という役割の違いがあります。
なお、人の安全に関わる機能は、通常の作業用I/Oだけで構成せず、
リスクアセスメントに基づいて必要な安全性能を満たすよう設計します。
━━━━━━━━━━━━━━━━━━━━
★事務局より
━━━━━━━━━━━━━━━━━━━━
事務局東出です
先日は総会 FANUC様の講演に沢山のご参加
いただきありがとうございました。
今期もよろしくおねがいいたします
設備同士の連携では、I/O一覧表に信号名を並べるだけでなく、
「誰が信号を出すのか」
「何を確認して動くのか」
「いつ信号を戻すのか」
「途中で止まったらどうするのか」
まで共有することが大切です。
打ち合わせでは、信号が切り替わる順番を示す
「タイミングチャート」や、
動作の流れを示す「フローチャート」が役立ちます。
現場で「なぜ動かないのだろう」と感じたときは、
今どの段階で、何を待っているのかに目を向けてみてください。
設備の連携を理解する手がかりになります。
今後とも、みえ・ロボット推進ネットワークを
よろしくお願いいたします。
▼みえ・ロボネット公式サイト
https://mie-robot.net/